Dans les ateliers aéronautiques, l’étanchéité structurelle ne tolère aucun compromis. Un manque de matière, une bulle d’air ou une légère déviation sur un cordon de scellement peut compromettre la résistance d’assemblages soumis à des contraintes thermomécaniques extrêmes. Pourtant, la complexité géométrique de ces pièces a longtemps confiné cette tâche au geste manuel. L’hétérogénéité des références et les tolérances cumulées des structures d’avions constituaient des obstacles majeurs pour l’automatisation classique. En combinant un bras polyarticulé à six axes et la vision industrielle tridimensionnelle pilotée par la suite logicielle MVTec HALCON, l’intégrateur AKEOPLUS a surmonté ce verrou. Sa cellule robotisée assure désormais le scellement étanche de grands ensembles aéronautiques avec une précision globale de ±0,2 mm.
Les limites du savoir-faire manuel face aux exigences de cadence
Auparavant, l’application de mastic d’étanchéité reposait entièrement sur des interventions manuelles délicates. L’opérateur devait d’abord étaler au pinceau un primaire d’accroche incolore sur les bagues de fixation montées sur des pièces métalliques peintes. Cette transparence rendait l’inspection visuelle incertaine et pouvait créer des variations d’adhérence d’une pièce à l’autre. Ensuite venait le mélange du mastic bicomposant, une opération soumise à un compte à rebours rigoureux. Après deux heures, le produit commence à polymériser et devient inutilisable. L’opérateur travaillait donc sous tension, tout en manipulant des substances chimiques aux émanations incommodantes.
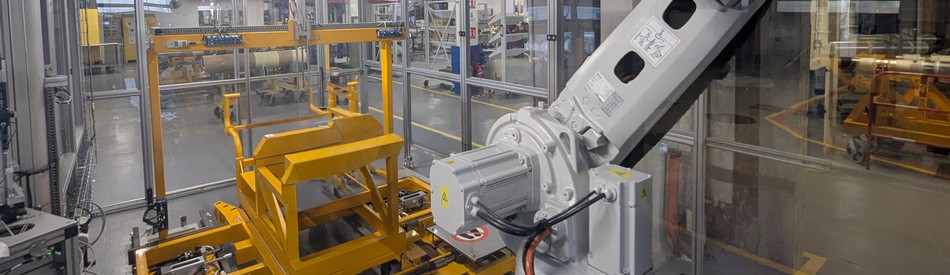
Le projet confié à AKEOPLUS visait à sécuriser cette étape en automatisant l’intégralité du processus de bout en bout. La cellule devait alimenter les fluides, numériser la zone de travail, déposer le primaire puis le mastic avec régularité, tout en surveillant le débit pour intercepter toute anomalie. En déléguant ces gestes répétitifs à un robot, les constructeurs améliorent la santé au travail des équipes, réduisent les rebuts et garantissent une traçabilité totale conforme aux normes aéronautiques.
Grand volume de travail et recalage sans contact par vision 3D
L’intégration d’un tel système se heurte rapidement à la taille des pièces aéronautiques. Avec une zone de travail de 2 000 mm × 2 000 mm × 2 000 mm, le volume à couvrir est considérable. Dans un espace aussi vaste, le positionneur mécanique ne peut garantir qu’un préalignement grossier, laissant des dispersions de positionnement de plusieurs centimètres. Le robot ne pouvait donc pas exécuter une trajectoire fixe préenregistrée.
L’option d’un palpage mécanique par contact a été écartée d’emblée. Multiplier les contacts tactiles aurait risqué d’endommager les surfaces peintes tout en alourdissant considérablement le temps de cycle. Comme l’explique Adrien Queyroi, la vision industrielle s’est révélée être la seule technologie capable de repérer sans contact les zones cibles et d’adapter instantanément la cinématique du robot à la position réelle de la pièce, tout en absorbant les dispersions d’assemblage.
MVTec HALCON : la clé de voûte logicielle pour atteindre ±0,2 mm
Garantir une tolérance de dépose de ±0,2 mm sur un tel volume représente une réelle prouesse d’ingénierie. Chaque composant apporte sa part d’incertitude dans la chaîne cinématique : répétabilité du bras robotisé, résolution du profilomètre 3D, fourche laser d’outillage et étalonnage optique. Pour maîtriser cette équation complexe et déterminer les six degrés de liberté de chaque bague, AKEOPLUS a choisi la suite algorithmique MVTec HALCON.
Le logiciel transforme les signaux du profilomètre en nuages de points tridimensionnels, combine les traitements 2D et 3D et effectue un recalage précis par rapport aux modèles CAO d’origine. Jan Gärtner, chef de produit chez MVTec, rappelle que cette aptitude à fusionner des calculs 3D robustes avec des logiques d’inspection industrielle accélère le déploiement sur les procédés les plus exigeants. Développés dans l’environnement HDevelop, les scripts de vision tournent directement dans le framework AKEOSpine via le moteur d’exécution HDevEngine, assurant une parfaite synchronisation entre la vision et la commande machine.
Un cycle complet automatisé de la numérisation à la purge
Le fonctionnement en atelier suit une séquence rigoureusement minutée. Dès l’entrée de la pièce dans la cellule, le positionneur l’amène devant le robot. Équipé d’un profilomètre 3D, le bras numérise les bagues en bronze. Les algorithmes calculent immédiatement leur orientation spatiale et corrigent la trajectoire d’approche.
Le robot change ensuite d’outil pour saisir l’applicateur de primaire, qu’il prélève à son poste avant d’enduire minutieusement chaque zone d’étanchéité. Un nouveau changement d’outil active la buse de mastic bicomposant. Le robot module sa vitesse de déplacement en temps réel selon l’épaisseur demandée pour chaque section de cordon. Dès le cycle terminé et la pièce évacuée, le bras rejoint une station de purge automatique afin de vidanger le mélangeur statique avant que le mastic ne durcisse, garantissant ainsi la disponibilité immédiate de l’installation pour la pièce suivante.
Une avancée majeure pour l’autonomie des usines aéronautiques
En production depuis le printemps 2026, la cellule livre des cordons d’étanchéité constants, fins et parfaitement positionnés. Au gain qualitatif s’ajoute une flexibilité d’exploitation précieuse. Grâce à un assistant graphique interactif conçu avec les outils visuels de HALCON, les techniciens d’atelier peuvent intégrer de nouvelles références de pièces en toute autonomie sans faire appel à des développeurs externes.
Cette réalisation prouve que des gestes experts longtemps jugés intouchables peuvent être transférés à des cellules intelligentes. Selon Maxime Motisi, l’union entre robotique, intelligence algorithmique et vision 3D ouvre la voie à des systèmes hautement adaptatifs. Cette installation sert d’ores et déjà de référence pour moderniser d’autres procédés délicats d’assemblage aéronautique.